拆解太早会错,拆解太晚会慢:分层任务网络让多智能体编排既灵活又有结构
拆解太早会错,拆解太晚会慢:分层任务网络让多智能体编排既灵活又有结构
一句话版本:多智能体编排的两难——动态调度灵活但丢结构、预定义工作流有结构但太死板——用分层任务网络(HTN)解决:Planner 维护任务层级和依赖,推迟拆解到前置结果就绪时才做;本地 Orchestrator 调度工人执行叶子任务,结果逐层上传播。
多智能体系统在复杂任务上已经证明了威力:分工调查、并行探索、交叉验证。但怎么指挥这群智能体一直是个两难问题。
两难:灵活 vs 结构
现有方法分两类,各有致命伤:
动态调度(Router 类):执行时实时决定谁做什么。灵活——能根据新发现调整方向。但不显式建模子任务层级和依赖关系——两个智能体可能重复做同一件事,上游结果变了下游不知道。
预定义工作流(Pipeline 类):提前画好完整流程图。有结构——依赖清晰、进度可追踪。但在执行开始前就固定了拆解——问题是,你还没看到中间结果,怎么知道后面该拆成什么样?
真实任务往往是:前一步的结果决定后一步该怎么拆。提前拆死是错的,完全不拆是乱的。
解法:两层架构,拆解推迟
这篇论文引入 HTN-Orchestrate(Hierarchical Task Network Orchestration),核心思想来自经典 AI 规划的 HTN 理论——把「什么时候拆」和「谁来执行」分开管:
上层 Planner:
- 维护子任务层级和依赖关系
- 推迟拆解:不提前把任务拆到底,等前置结果就绪后再决定下层怎么分
- 保持全局视角:知道哪些子任务在跑、哪些等前置、哪些已完成
下层 Orchestrator(每个子任务一个):
- 接收拆好的叶子子任务
- 调度工人(Worker)去执行
- 执行结果向上传播:Planner 拿到结果后决定下一层怎么拆
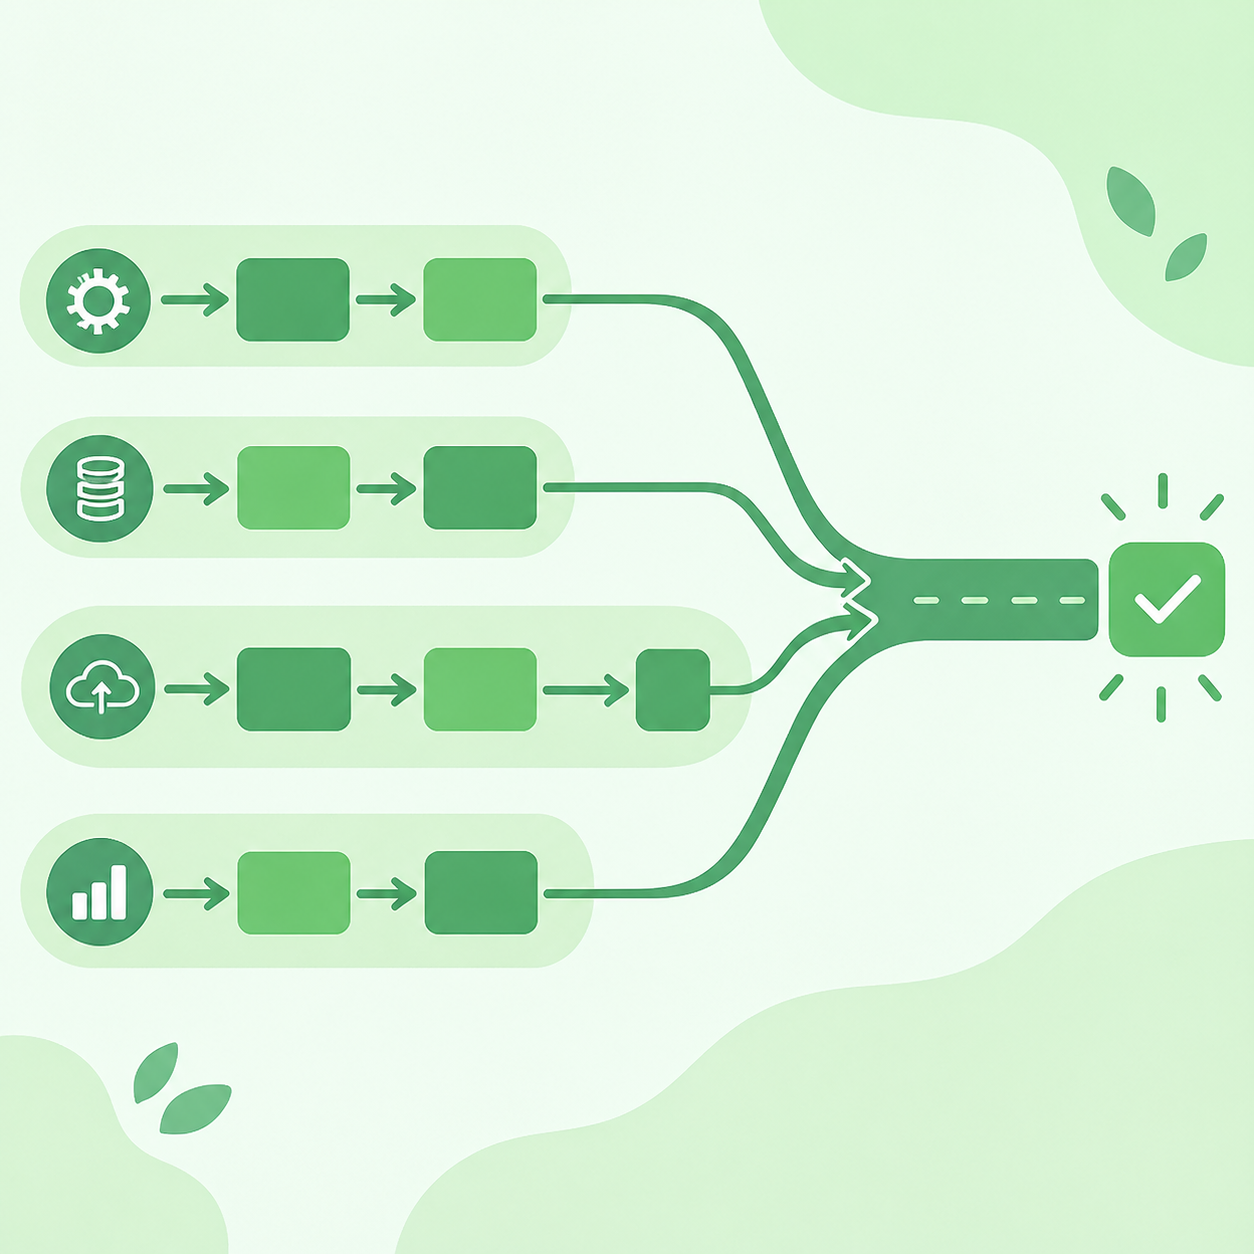
这个设计的精髓在于:拆解的时机被推迟到信息充分的时候。比如「调研市场竞品」这个任务,Planner 不提前拆——等调研完成、看到有几个竞品后,才决定「每个竞品深入分析」需要拆成几个子任务、每个分配什么角色。
结果传播:自底向上的信息流
叶子任务完成后,结果不直接给用户,而是逐层向上传播:
```
Worker 执行 → Orchestrator 收集 → Planner 接收 → 决定下层拆解 → 分配给新 Orchestrator → ...
```
这意味着 Planner 在每一层都有最新的信息来指导下一步。信息流和任务流形成一个反馈循环——上层根据下层结果调整策略,下层在上层指导下执行。
关键设计权衡
论文验证了几个重要的工程判断:
- 不拆到底:保留中间层级的抽象。直接拆到原子操作会丢失结构语义,让依赖追踪变得不可能。
- 本地自治:Orchestrator 在自己的子任务范围内有调度自由——不必事事请示 Planner。这减少了通信开销。
- 依赖追踪:Planner 明确知道「A 是 B 的前置」——不会出现 B 先跑然后发现需要 A 的结果再重跑。
对智能体构建者的启示
这篇论文讲的问题,是所有做多智能体系统的人迟早撞上的:
- 拆解粒度是动态决策,不是静态设计。一开始就画全流程图是错误的——中间结果会改变后续最优路径。
- 规划层和执行层必须分离。Planner 不执行、Orchestrator 不规划——各司其职才有清晰的责任边界。
- 依赖关系显式建模。隐式依赖(「应该先做 A」)在并发执行时会变成竞态条件。
在 BuddyMe 的多智能体实践中,有类似的分层思路:任务拆解由引擎根据中间结果动态决定(而非一次性拆到底)、子任务独立工作目录天然隔离、结果逐层汇报到主任务。当任务规模变大、智能体数量变多时,「推迟拆解+依赖追踪」的价值就越明显——它能避免大量重复劳动和错序执行的浪费。
论文:*HTN-Orchestrate: A Hierarchical Task Network Framework for Multi-Agent Orchestration*(arXiv:2610.22195)。
>
BuddyMe 每日免费 4500 万 Token,任务动态拆解、结果逐层传播、依赖显式追踪。